GEWU DOCUMENTATION
GW-LS-RA1 60GHz 雷达水位计使用说明
小体积、低功耗、高精度的非接触式水位测量传感器。 本文介绍产品能力、首次使用与技术支持入口。
GW-LS-RA1 60GHz 雷达水位计使用说明需要了解哪些内容?
小体积、低功耗、高精度的非接触式水位测量传感器。 本文介绍产品能力、首次使用与技术支持入口。
| 版本 | 更新内容 | 日期 |
|---|---|---|
| V1.0 | 基础版本 | 2021‑03‑10 |
| V1.1 | 1. 优化产品型号,优化结构2. 调整部分寄存器 | 2025‑02‑28 |
一、产品概述
GW‑LS‑RA1 是一款超小体积、超宽供电范围的低功耗高精度雷达物位计。产品高度集成设计,内置毫米波雷达及高增益喇叭天线。整体防护等级达到 IP67,适用于野外的测试环境。
产品提供 RS485 接口,支持标准 Modbus 协议,并提供非标准协议定制。可应用于水利水文、污水处理、智慧农业、物体判断等诸多应用场景。
二、技术参数
基础参数
| 项目 | 参数 | 备注 |
|---|---|---|
| 产品型号 | GW‑LS‑RA1 | |
| 供电电压 | 7~28VDC | |
| 工作电流 | 平均值:18mA;峰值:40mA | |
| 防护等级 | IP67 | |
| 外形尺寸 | Φ54*60 mm | |
| 工作温度 | -40~80℃ | |
| 工作湿度 | 0~100% RH(无凝露) | |
| 零位线 | 外壳底部为 0 位置线 |
测量参数
| 名称 | 参数 | 备注 |
|---|---|---|
| 量程范围 | 0.25‑10 米 | 盲区默认 0.25 米 |
| 测量精度 | ±5mm | 硬质金属反射面测量数据 |
| 雷达频率 | 60GHz | |
| 天线角度 | 20° |
通信参数
| 名称 | 参数 | 备注 |
|---|---|---|
| 物理接口 | RS485 | 波特率 9600 |
| 通信协议 | MODBUS | 可定制非标准协议 |
三、供电说明
设备支持 7V‑28V 的输入电压范围。支持常见的直流供电电压。设备内部采用线性电源,工作电流不受电压影响,供电电压越低,整体功耗越小。
在电池供电等低功耗应用场景,推荐由主控器控制设备上电,采集完成后关掉模块电源,以降低整体功耗。
四、工作特性
出厂默认参数针对静态物位测量而设计,仅针对被测物体缓慢变化的场景,当被测物体发生位置突变时,需要一定的时间来同步到最新的位置数据。如果需要快速响应,可以通过修改配置参数来实现,需要在发货之前声明。提高响应速度,会一定程度降低采集精度。
设备上电后立刻可以响应 Modbus 指令,但是内部雷达数据需要一段时间来建立稳定数据,典型的建立时间是 5s。针对带有低功耗逻辑的主控器来说,需要上电 5s 后读取雷达数据,以获得准确的数值。
雷达默认工作状态为针对缓慢变化的观测量,典型的如水位值。在目标距离发生突变时,例如雷达由地面改为朝向天花板,或者在雷达下方放置一个物体,此时内部算法需要一些时间来切换到新的物位值,这个时间要远大于开机建立数据的时间,典型时间为 30 秒。在测试时,如果改变了被测物体状态,可以通过开关机的状态来快速建立准确数值。
如果采集针对较快速变化的物体,需要更快速的响应,需要在发货前进行说明,并沟通响应时间。
设备内部会对雷达回波的强度进行判断。当回波强度小于设定阈值时,物位数据将会被忽略。常规应用场景下,不会出现回波强度不够的情况,但是主控器可以通过 Modbus 接口来获取实时的回波强度值,用于现场安装工况判断。
雷达测得的原始数据为安装点到被测物体的空高值。设备支持输出原始空高值或者直接输出物位值。当向物位值寄存器写入当前的安装基准值以后,可以直接输出基准值减空高值,即物位值。
输出的物位值始终为正值:
- 设置的基准值为 0 时,直接输出空高值。
- 设置的基准值大于空高值时,输出基准值‑空高值的差。
- 设置的基准值小于空高值时,输出为 0。
五、协议说明
设备默认为 9600 波特率,数据位 8,停止位 1,无校验,Modbus 通信协议。可根据用户定制非标准协议类型,以便在不修改主控器逻辑的情况下,无缝替换成该设备。
5.1 设备地址
- 默认设备地址为 1,可通过指令修改。
- 如果忘记当前设备地址,可通过地址 0 读取数据,来判断实际设备地址。
- 当使用地址 0 时,确保总线上只有一台设备。
5.2 寄存器地址
| 参数 | 寄存器地址 | 数据类型 | 功能码 | 参数说明 | 默认值 |
|---|---|---|---|---|---|
| 物位数据 | 0x0000 | uint16 (只读) | 03 | 单位 mm | 0 |
| 设备地址 | 0x03E8 | uint16 (读写) | 03/06 | 1‑254 | 1 |
| 量程下限 | 0x001E | uint16 (读写) | 03/16 | ||
| 量程上限 | 0x001F | uint16 (读写) | 03/16 | ||
| 内部零点 | 0x002E | uint16 (只读) | 03 | 单位 mm | |
| 目标值 | 0x002F | uint16 (读写) | 03/06 | 单位 mm | |
| 设置基值 | 0x0030 | uint16 (读写) | 03/06 | 单位 mm | 0 |
5.3 通信说明
读取物位数据(物位值 2000mm)
| 发送 | 01 03 00 00 00 01 84 0A |
|---|---|
| 返回 | 01 03 02 07 D0 BB E8 |
修改设备地址(由 01 改为 02)
| 发送 | 01 06 03 E8 00 02 88 7B |
|---|---|
| 返回 | 01 06 03 E8 00 02 88 7B |
5.4 参数配置示例
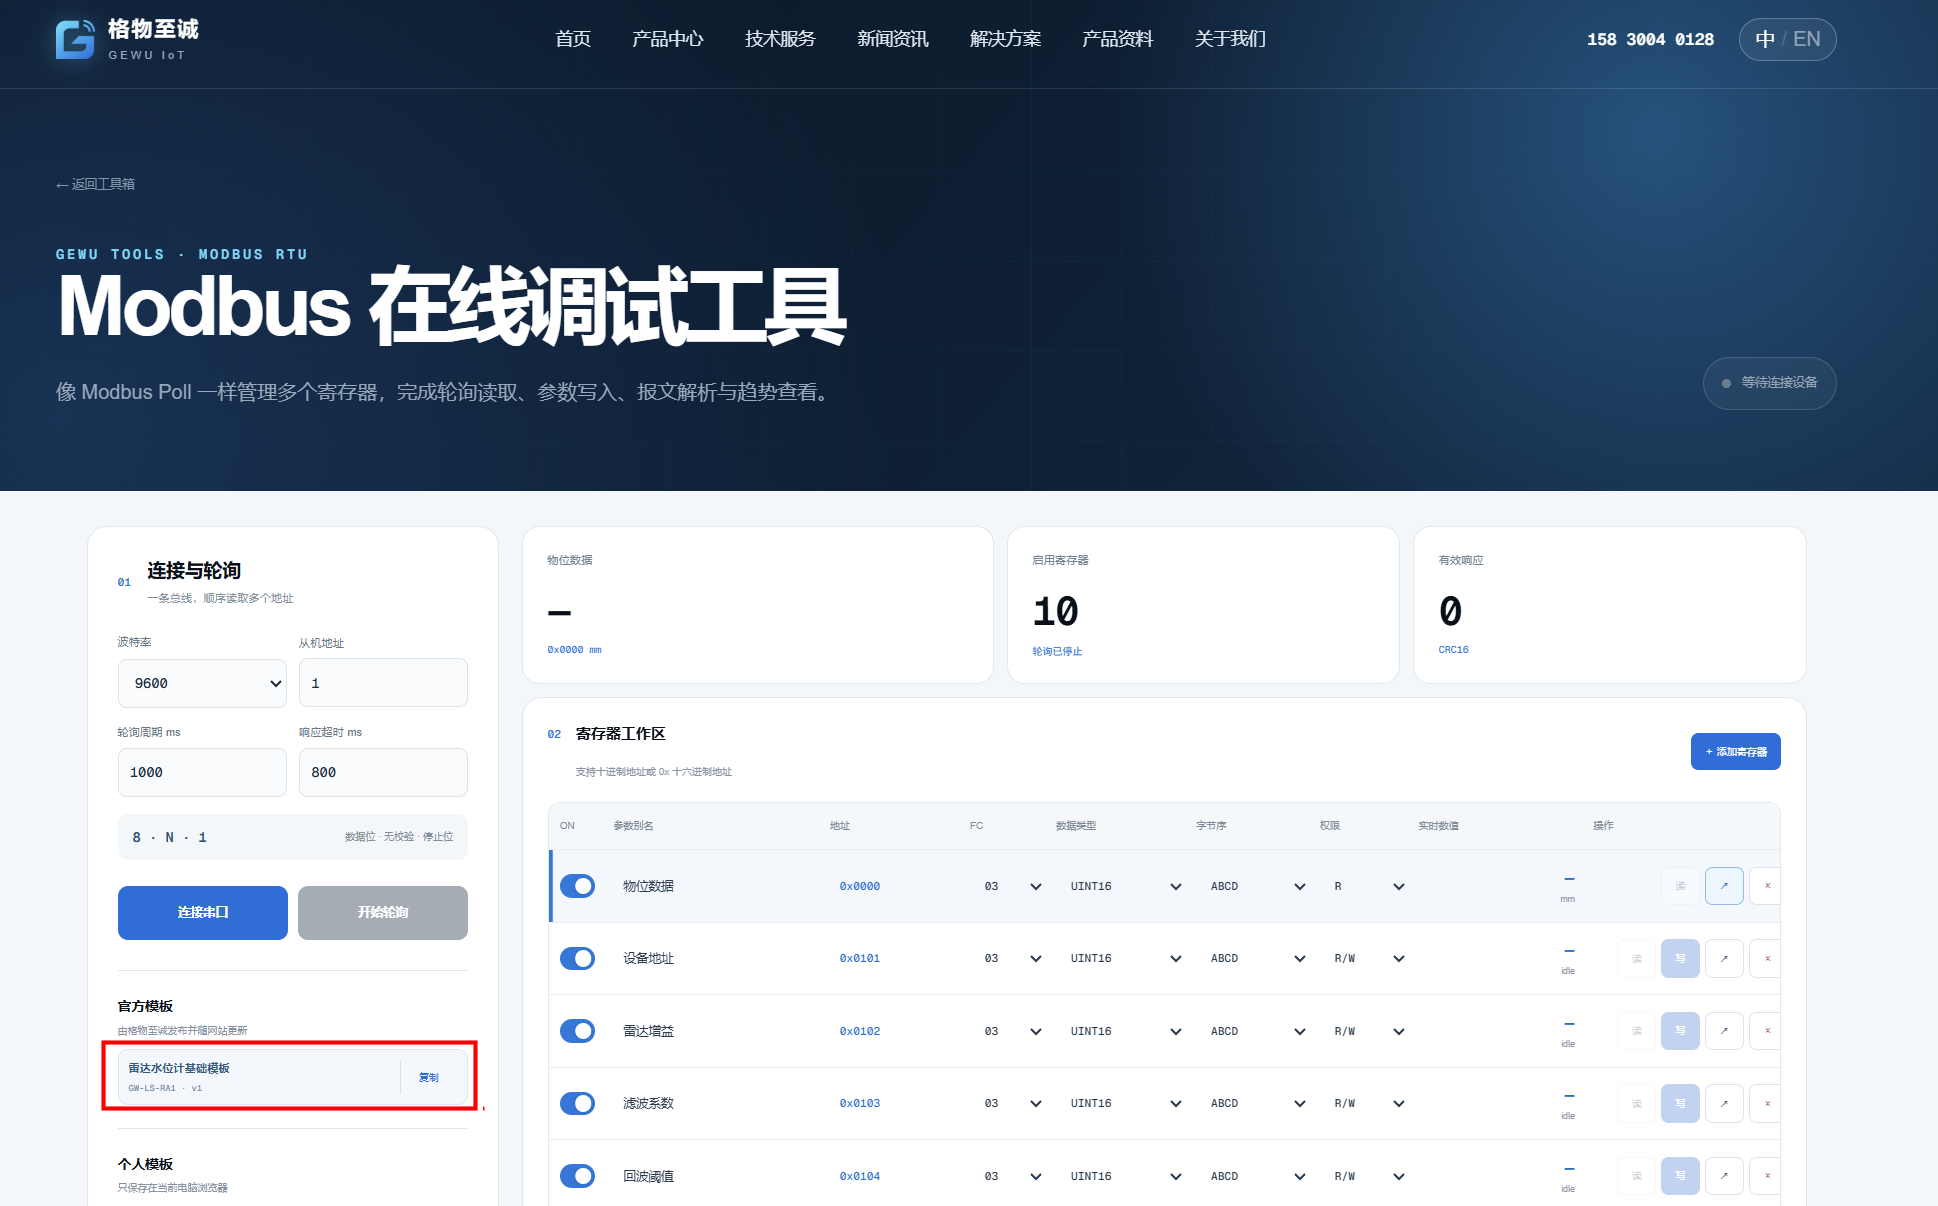
可以使用任意串口调试工具,通过前面章节列举的指令对设备进行数据查看和参数配置。推荐使用 格物在线工具 可视化软件进行操作,可以不必了解 MODBUS 底层数据格式。
-
选择官方模板,GW-LS-RA1雷达水位计;
-
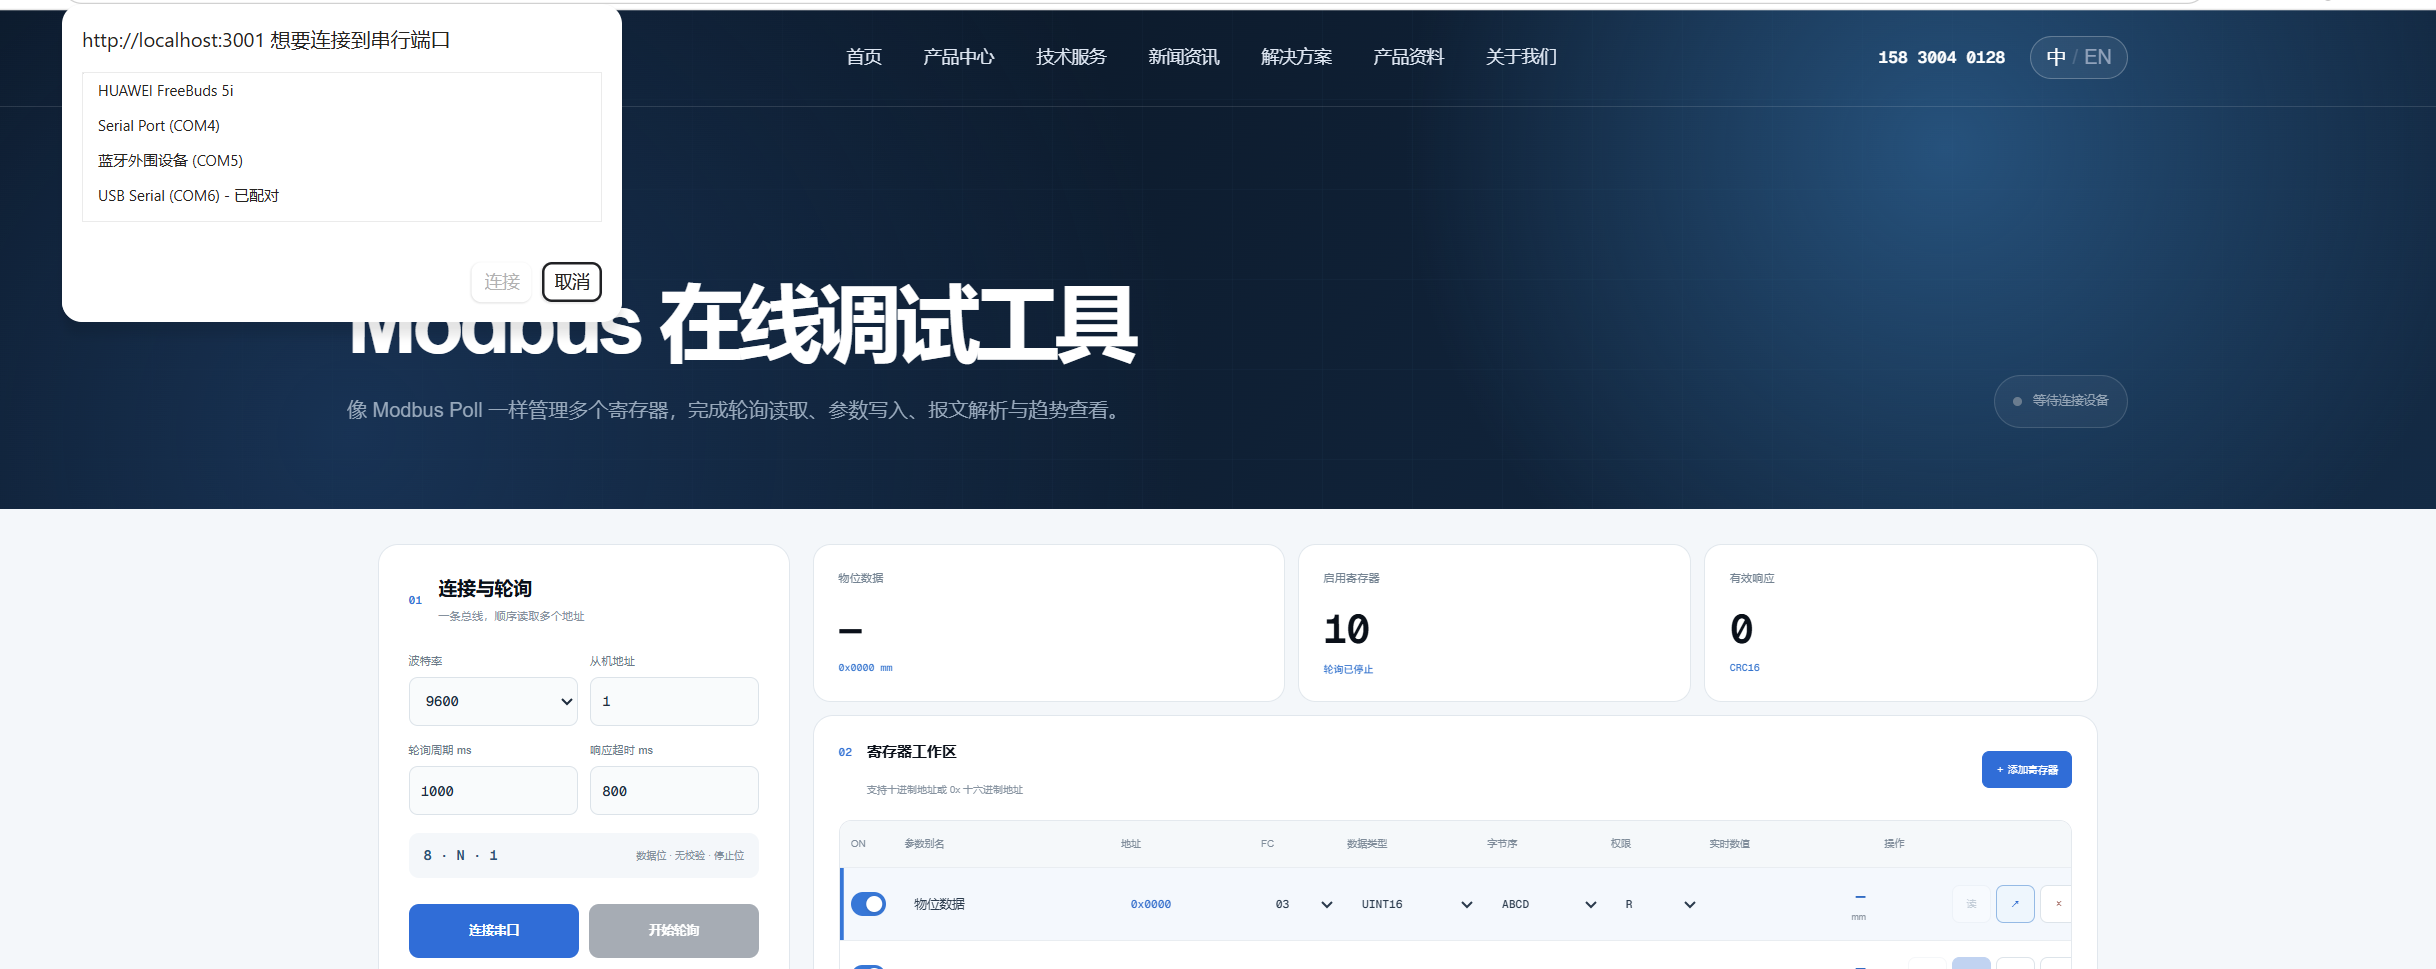
串口参数:9600‑8‑N‑1;
-
点击连接串口,选择电脑上插入的串口;
-
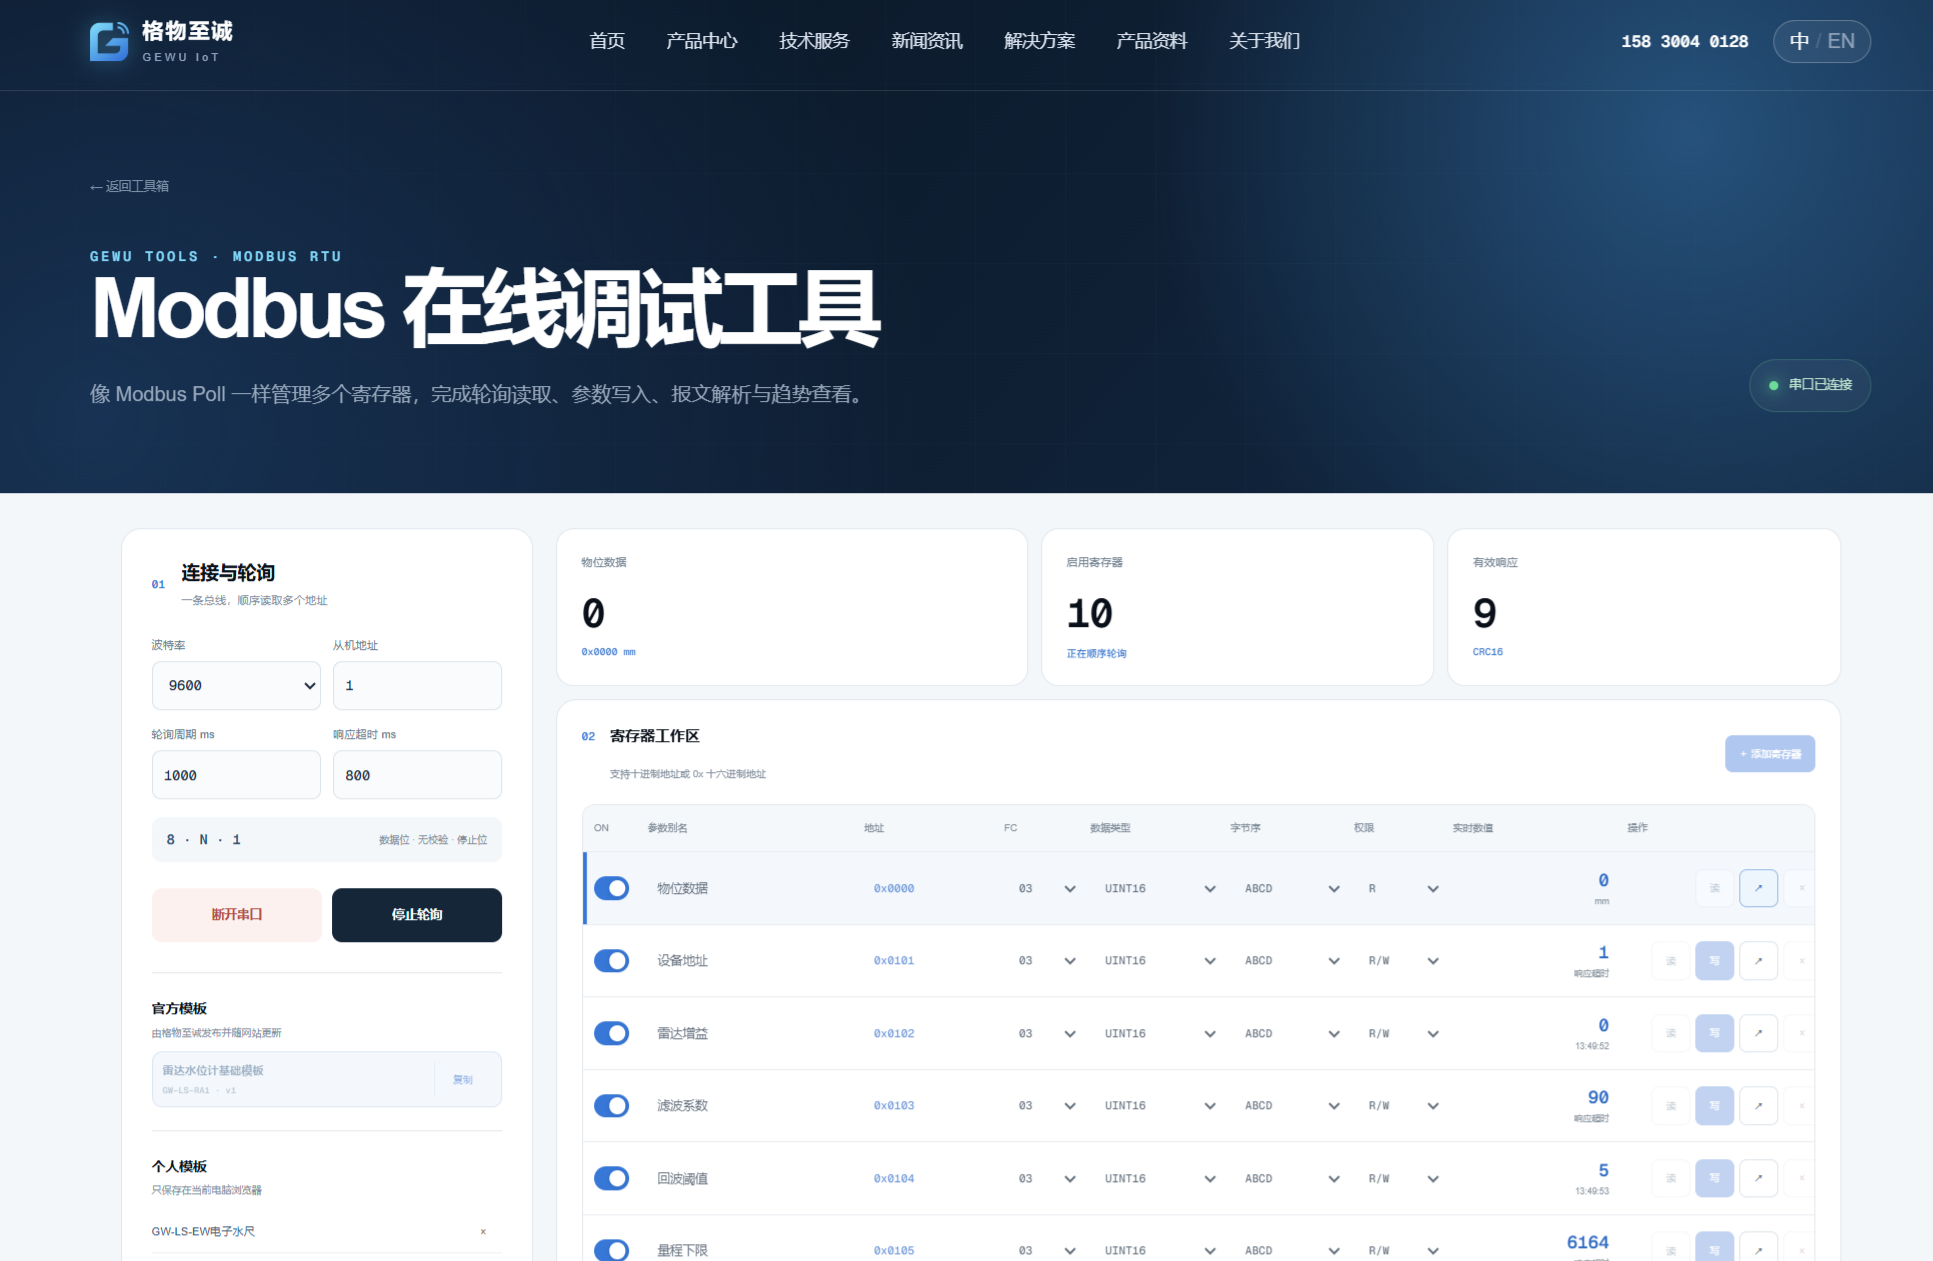
点击开始轮询;
-
写入参数可以在对应寄存器写寄存器,输入数值点击确认写入。
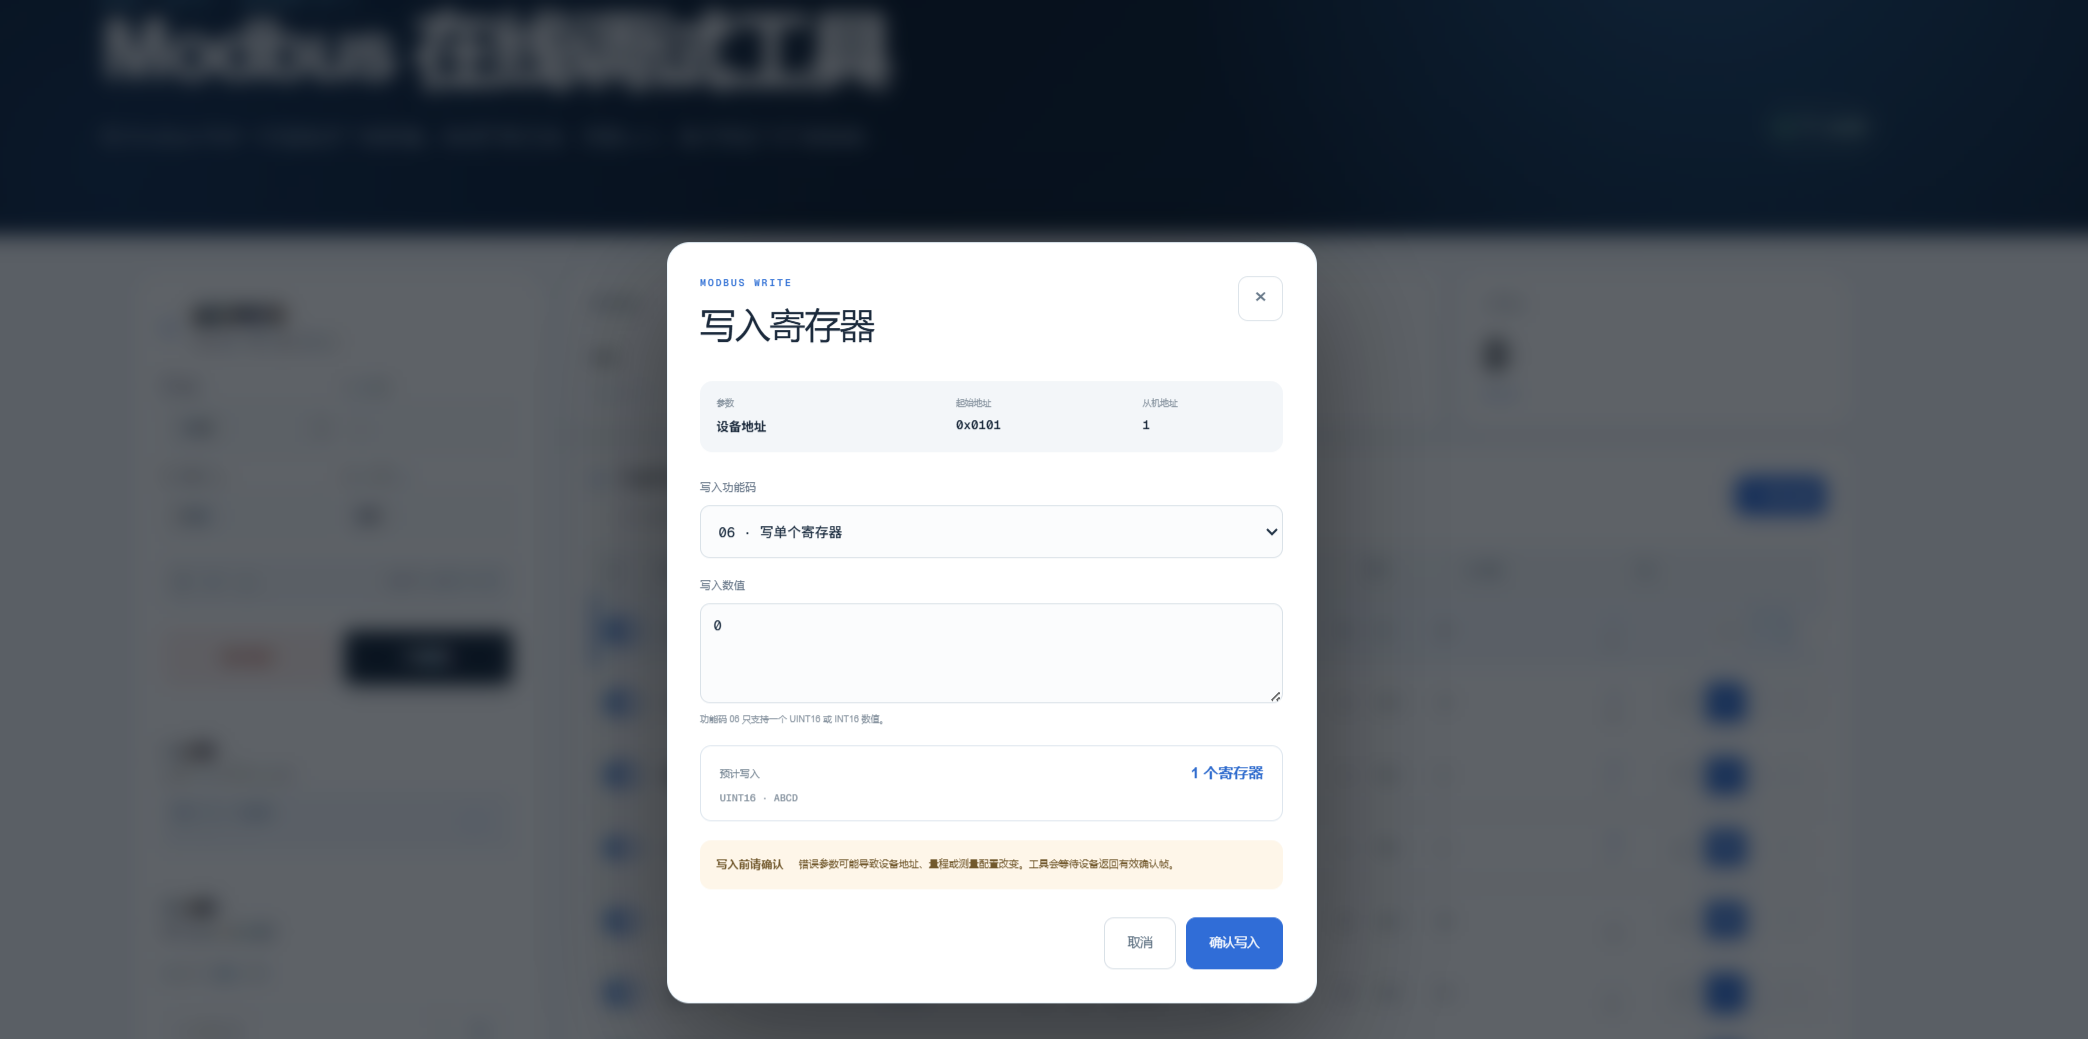
基准值修改示例: 当前空高数据是 1022mm,设置 5000mm 基准值,输出
5000‑1022 = 3978 mm。 基准值寄存器地址为 0x0030(十进制 48),使用功能码 06 写入 5000 即可。
修改设备地址:在连接状态,向 0X03E8(十进制地址 1000)写入目标地址。修改地址后,需要重新配置 格物在线工具 参数建立连接。
六、线束定义
| 线色 | 信号 |
|---|---|
| 棕线 | VCC |
| 黑线 | GND |
| 黄线 | RS485+ |
| 蓝线 | RS485‑ |
七、外形尺寸
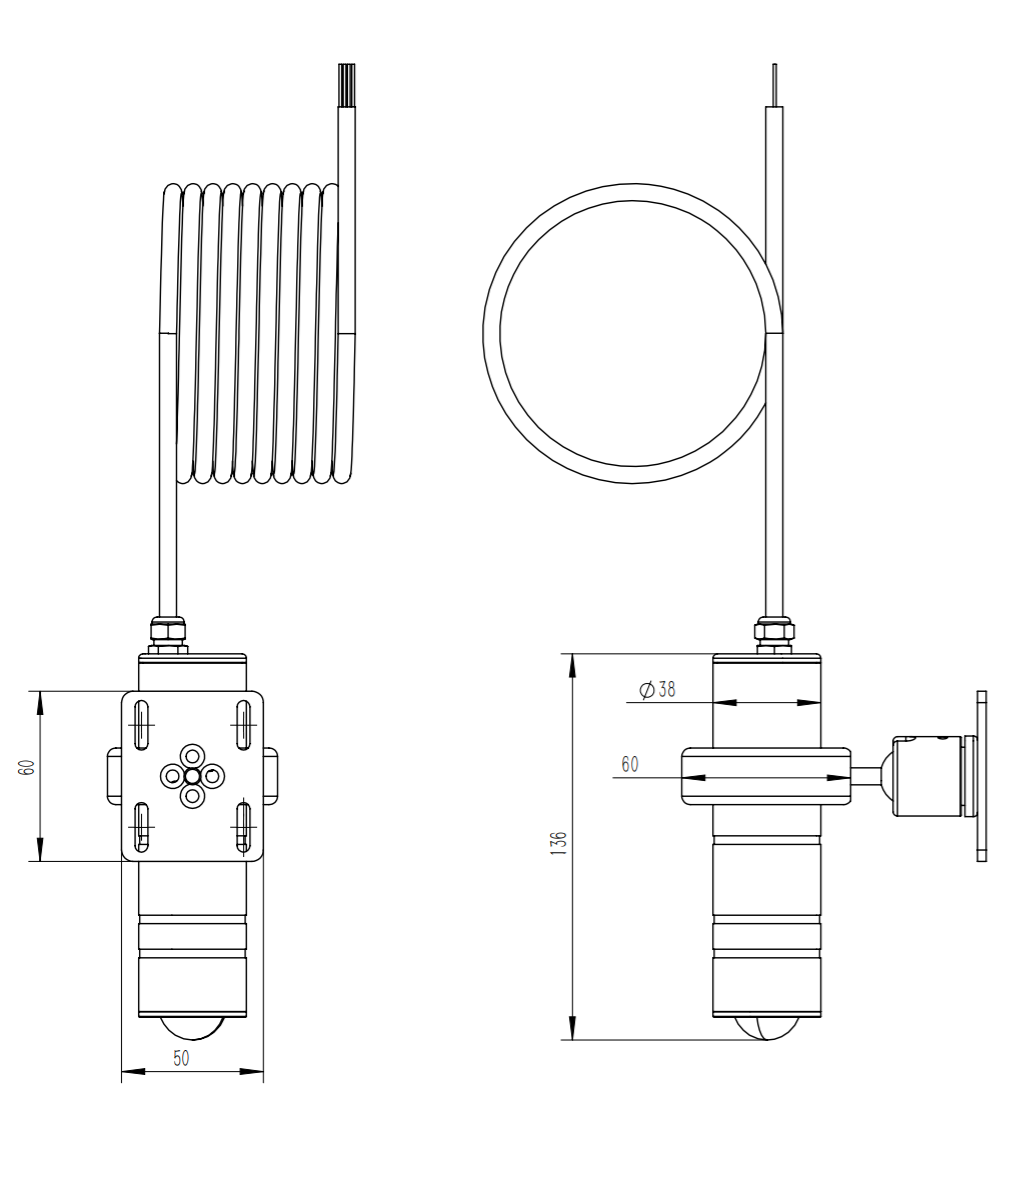
设备本体尺寸:Φ54*60 mm
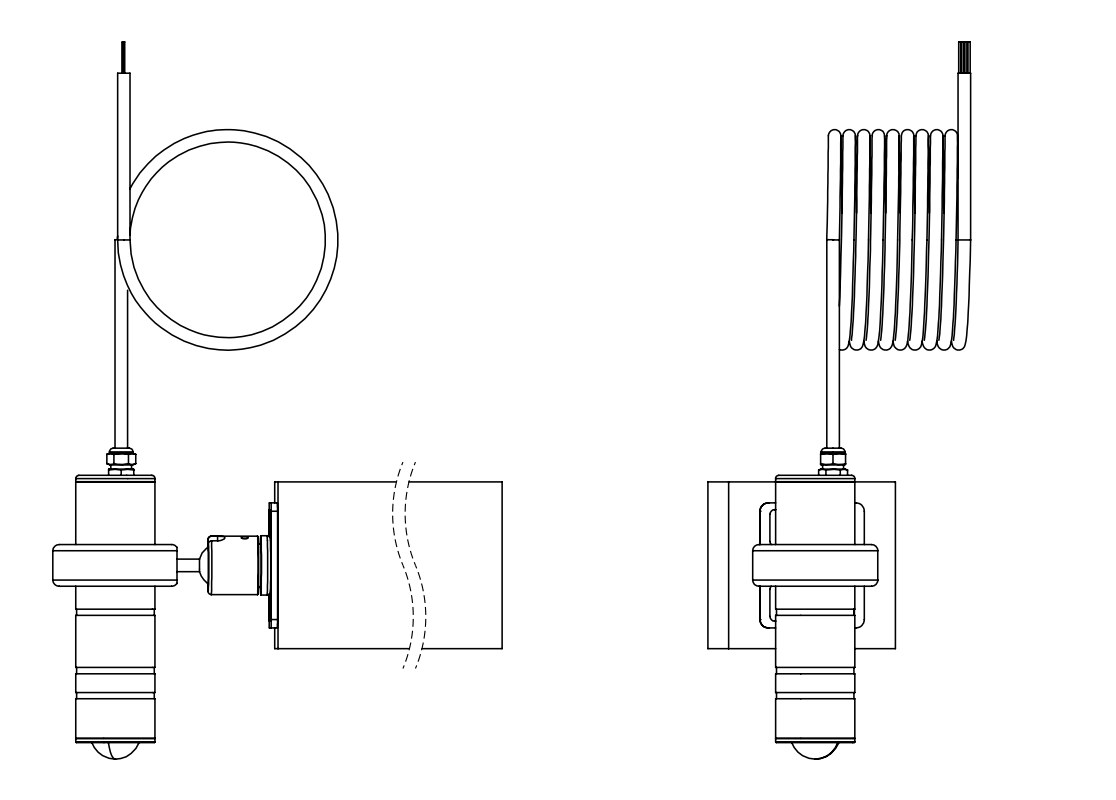
参考安装方式:
八、装箱清单
| 序号 | 名称 | 备注 |
|---|---|---|
| 1 | 传感器主机 | |
| 2 | 辅助安装板 | |
| 3 | 电源信号线 |
注:传感器默认不提供纸质说明书,如需请联系厂家索取。
九、注意事项
传感器量程为 0.25~12 米,实际使用时,会出现两类超量程情况:空高小于盲区;空高大于 12 米(无有效回波现象相同,例如安装非垂直、反射面非水面或硬质介质)。
大部分采集设备在采集失败时会输出 0 或者 0xFFFF;本传感器为区分采集失败与超量程,不使用 0 或者 0xFFFF 代表故障。
- 小于盲区(<0.25m):输出小于 0.25m 的正值,该数据无效。仅设备被淹没场景才会出现,架空正常安装不会出现。
- 无有效回波(>12m、角度偏移、反射面差):输出负值;Modbus 16 位无符号寄存器表现为极大值(接近 65510),代表测量无效。
采集端判定规则:
0.25m ~ 12m:有效测量数据- 正值且小于 0.25m:进入盲区,数据无效
- 负数 / 无符号数值大于 12m:测量无效,需要调整安装角度、安装位置。